Gemini 4 Neon 화성 로버 시뮬레이터 테스트 리뷰
Three.js로 NASA/JPL 스타일의 3D 퍼서비어런스 로버 시뮬레이터를 만들어 달라는 긴 프롬프트를 주었습니다. Gemini 4 Neon(생각 수준 Medium)은 HTML 파일 하나(3,967줄)를 내놓았고, 고치지 않아도 처음부터 오류 없이 동작합니다. 수동 주행, A* AutoNav, 과학 장비 측정, 5개 지점 가이드 미션까지 모든 버튼이 실제로 작동합니다. 다만 Navcam 화면은 접힌 로봇 팔에 가려서 쓸 수 없고, 팔을 대고 측정해야 하는 PIXL과 SHERLOC을 7 m 밖에서 씁니다.
Gemini 4 Neon은 어떤 모델인가
Google이 2026년 11월 18일에 발표한 모델입니다. 어렵고 긴 작업용인 Gemini 4 Carbon과 빠른 일상 작업용인 Gemini 4 Hydrogen 사이에서 깊이와 효율의 균형을 맞춘 모델로, 복잡한 코딩과 분석, 기업 업무를 겨냥합니다. 생각 수준은 네 단계이고 기본값은 high, 가장 높은 단계는 xhigh입니다. 이번 테스트는 Gemini 앱에서 Medium으로 진행했습니다.
잘한 점
한 번에 동작하고, 모든 버튼이 작동합니다
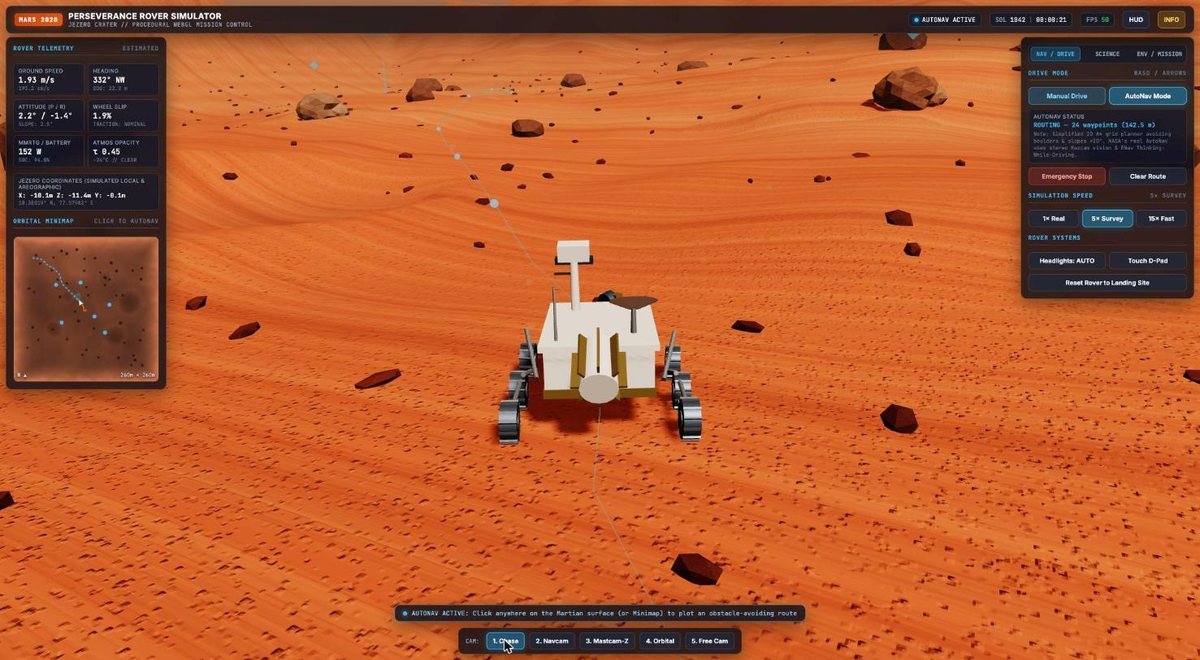
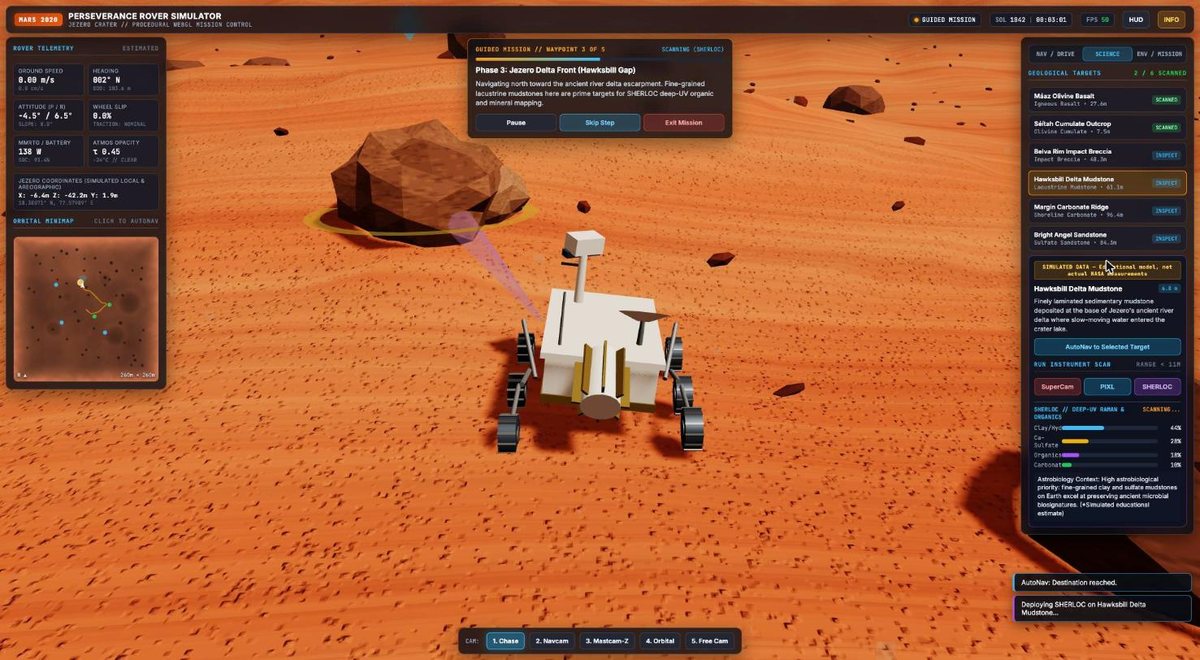
브라우저에서 열자마자 실행되고 콘솔 오류가 하나도 없습니다. 데스크톱에서 50 fps로 부드럽게 돌아갑니다. 수동 주행, AutoNav, 카메라 다섯 개, 과학 장비 세 개, 조명 네 가지, 먼지 폭풍, 비상 정지, 초기화 버튼이 모두 실제로 동작합니다. 가이드 미션은 다섯 지점을 스스로 돌며 측정까지 끝까지 마쳤습니다.
AutoNav가 진짜 경로 탐색을 합니다
지형을 2.5 m 칸으로 나누고, 경사 20°가 넘는 곳과 바위 주변을 막은 뒤 A* 알고리즘으로 길을 찾습니다. 경사 13°가 넘는 곳은 비용을 높여 되도록 피합니다. 지도에서 140 m 떨어진 곳을 찍어 보니 바위를 돌아가는 24개 지점의 경로를 3D 선으로 그리고, 끝까지 문제없이 도착했습니다. NASA의 실제 AutoNav는 스테레오 카메라와 ENav로 주행 중에 판단한다는 차이도 화면에 분명히 적어 두었습니다.
로버 제원이 정확합니다
길이 3.0 m, 폭 2.7 m, 높이 2.2 m, 바퀴 지름 52.5 cm, 출력 약 110 W의 MMRTG 원자력 전지, 5자유도 로봇 팔이 모두 NASA 자료와 같습니다. 코드 주석에는 실제 최고 속도 초속 4.2 cm도 정확히 적었습니다. 로봇 팔은 앞쪽, MMRTG는 뒤쪽, 고이득 안테나는 갑판 위에 제자리를 잡았습니다.
실제 지명과 과학 설명
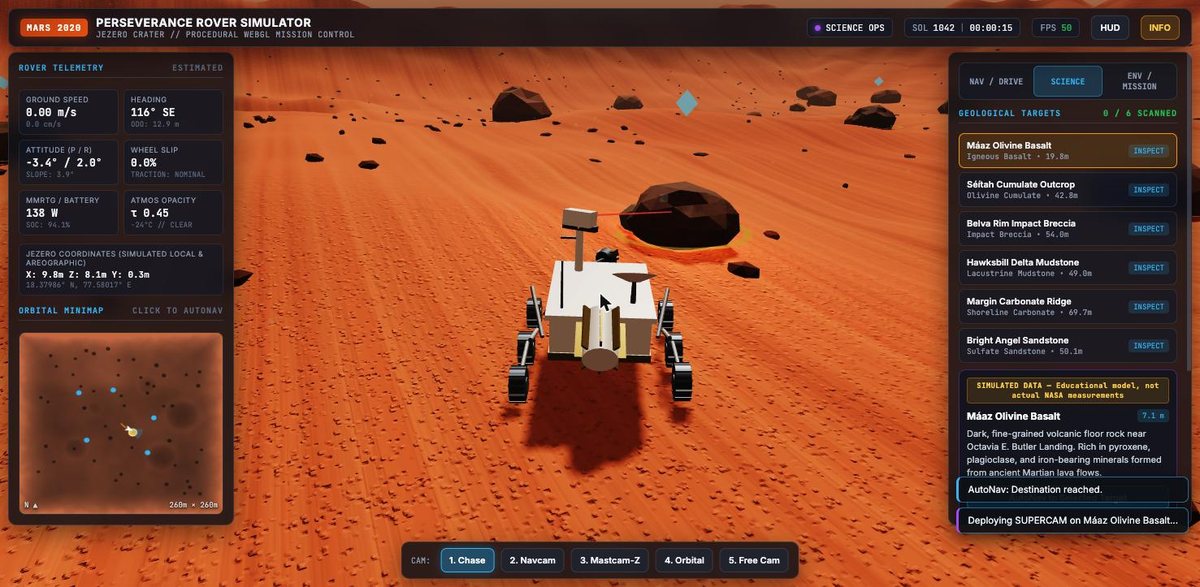
탐사 목표의 이름이 Máaz, Séítah, Belva 충돌구, Hawksbill Gap, Bright Angel처럼 퍼서비어런스가 실제로 조사한 곳입니다. 화성의 해 질 녘 하늘이 푸른빛을 띠는 점도 반영했습니다. 측정값에는 "SIMULATED DATA" 표시를 달고, 유기물 항목마다 별표를 붙여 실제 NASA 측정이 아니라는 프롬프트 조건을 잘 지켰습니다.
로커-보기 서스펜션이 따로 움직입니다
여섯 바퀴 아래 지형 높이를 각각 재서 차체의 앞뒤·좌우 기울기를 정하고, 좌우 로커와 보기를 따로 꺾습니다. 앞바퀴와 뒷바퀴는 서로 반대로 조향하고, 가운데 바퀴는 고정입니다. 바퀴 회전은 실제 반지름으로 계산하고, 밤이 되면 전조등이 자동으로 켜집니다. 28°가 넘는 오르막과 바위에 부딪히는 이동은 막습니다.
모바일 대응이 Hydrogen보다 낫습니다
좁은 화면에서는 패널을 처음부터 접고 터치 방향키를 띄웁니다. FPS 표시도 모바일에서 보입니다. 같은 회사의 Hydrogen이 지난주 모바일에서 실수했던 부분을 이번에는 피했습니다.
아쉬운 점
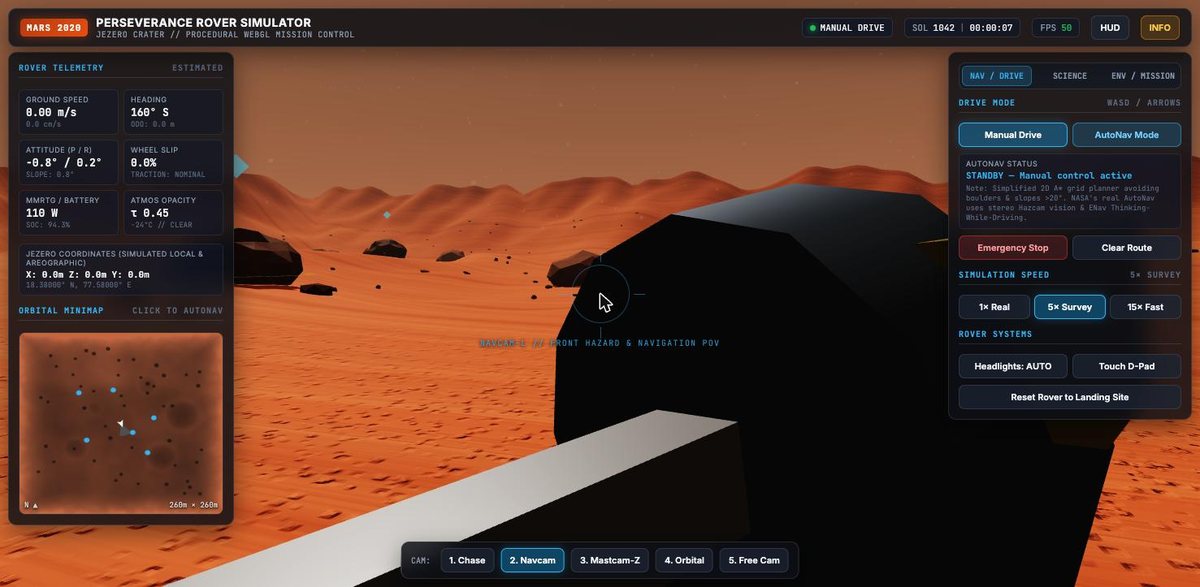
Navcam 화면이 로봇 팔에 가립니다 가장 큰 문제
2번 카메라 "Navcam"은 차체 앞면 가운데(
Vector3(0, 0.35, 1.25))에 있는데, 바로 앞에 접힌 로봇 팔의 측정 헤드가 있습니다. 그래서 화면의 절반 이상이 검은 원통과 흰 팔로 덮여서 앞을 볼 수 없습니다. 실제 Navcam은 마스트 꼭대기에 있습니다. 프롬프트의 "직접 테스트하고 고치라"는 조건을 지켰다면 2번 키를 한 번만 눌러 봐도 보였을 문제입니다.PIXL과 SHERLOC을 7 m 밖에서 씁니다 큰 문제
PIXL과 SHERLOC은 로봇 팔 끝을 바위에 몇 센티미터 거리까지 대고 측정하는 장비입니다. 팔 길이도 2.1 m입니다. 그런데 이 시뮬레이터는 11.5 m 안이면 측정을 허락하고, 가이드 미션은 바위 중심에서 5.2 m 떨어진 곳에 멈춥니다. 실제로 재 보니 6.7–7.5 m 밖에서 팔을 펴고, 최대 7.5 m 길이의 빛줄기를 쏘아 측정합니다. 원격 측정 장비인 SuperCam 레이저와 똑같이 다룬 셈이라, 프롬프트의 "로봇 팔이 바위를 향해 자리 잡는 애니메이션"과 과학적 정확성에서 모두 아쉽습니다.
AutoNav가 경로를 다시 계산하지 않습니다 중간
경로는 출발할 때 한 번만 계산합니다. 주행 중에 막히면 멈추거나 제자리에서 돌 뿐, 새 길을 찾지 않습니다. 장애물 정보가 처음부터 모두 주어져서 막힐 일이 거의 없기는 하지만, 프롬프트의 "장애물을 만나면 경로를 어떻게 고치는지 보여 줄 것"이라는 조건은 지키지 못했습니다.
"1× Real" 속도가 실제의 10배입니다 중간
1× 버튼 이름은 "Real"이지만 최고 속도가 초속 42 cm로, 실제 퍼서비어런스(초속 4.2 cm)의 10배입니다. 처음 켜지는 5×는 초속 2.1 m로 실제의 50배입니다. 코드 주석은 "실제보다 조금 빠르게"라고 하지만, 열 배는 조금이 아닙니다. 재미를 위해 빠르게 한 것은 괜찮지만, 이름은 맞지 않습니다.
궤도 카메라가 미니맵과 위아래가 반대입니다 중간
미니맵은 북쪽이 위인데, 4번 "Orbital" 카메라는 로버 북쪽에 자리 잡고 내려다봐서 화면의 위쪽이 남쪽이 됩니다. 미니맵에서 북서쪽으로 그린 AutoNav 경로가 궤도 화면에서는 오른쪽 아래로 뻗습니다. 둘을 함께 보면 헷갈립니다.
낮과 밤이 흐르지 않습니다 중간
일출, 정오, 일몰, 밤 네 버튼은 잘 바뀌지만, 시간은 저절로 흐르지 않고 버튼을 누를 때 바로 바뀝니다. 프롬프트의 "낮과 밤의 순환"과는 다릅니다. 화면 위의 SOL 1042도 고정된 숫자입니다.
화면 완성도의 작은 흠 작음
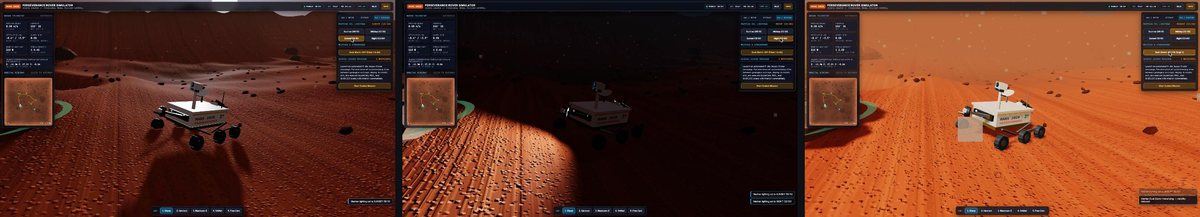
먼지 입자가 네모 모양이라, 먼지 폭풍을 켜면 큰 사각형이 화면에 떠다닙니다. 낮게 비스듬히 보면 지형 텍스처가 계단처럼 보이고, 화성 색이 실제보다 진한 주황색입니다. 로버 옆면의 큰 "MARS 2020 PERSEVERANCE" 글자와 네 가지 색 사각형은 실제 로버에 없습니다. 출발점 좌표(18.38°N, 77.58°E)도 실제 착륙 지점(18.4447°N, 77.4508°E)과 약 8 km 차이가 납니다.
그 밖에 덜 다듬은 부분 작음
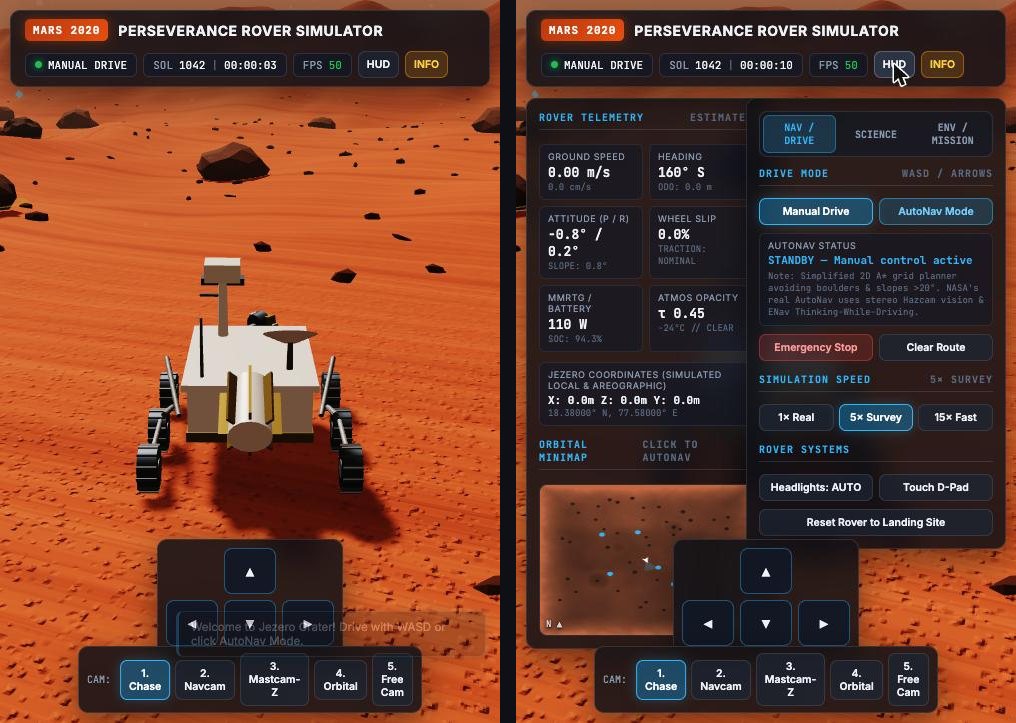
모바일에서 HUD를 켜면 두 패널이 겹쳐 화면 전체를 덮습니다. 프롬프트가 요구한 LOD(거리별 세부 조절)는 없고, 자갈 1,350개에만 인스턴싱을 썼습니다. 목표 목록의 거리는 고를 때 한 번만 계산돼서, 바로 앞에 와도 "19.8 m"로 남아 있습니다.
요구사항 확인
| # | 요구사항 | 결과 | 메모 |
|---|---|---|---|
| 1 | 예제로(Jezero) 크레이터 지형, 모래 언덕, 충돌구, 산, 안개와 그림자 | △ | 모두 코드로 생성. 색이 진하고 텍스처가 계단처럼 보임 |
| 2 | 퍼서비어런스 모델, 여섯 바퀴, 로커-보기, 팔, 마스트 | ○ | 제원이 정확함. 모양은 상자 위주로 단순함 |
| 3 | WASD 주행, 바위·경사 차단, 속도·방향·거리·미끄러짐 표시 | ○ | 모두 동작. 미끄러짐은 경사와 조향으로 만든 추정식 |
| 4 | 카메라 다섯 개, 마우스 회전·확대·이동, 부드러운 전환 | △ | Navcam은 로봇 팔에 가림. 궤도 화면은 위아래 반대 |
| 5 | AutoNav: 클릭한 곳까지 경로 계산, 3D 경로 표시, 경로 수정 | △ | A* 경로와 3D 선은 훌륭함. 경로를 다시 계산하지 않음 |
| 6 | 지질 목표 선택, 팔 애니메이션, SuperCam·PIXL·SHERLOC | △ | 실제 지명, "모의 데이터" 표시. 접촉 장비를 7 m 밖에서 씀 |
| 7 | 미션 컨트롤 대시보드, 미니맵, 버튼, FPS | ○ | 전력, 경사, 좌표, 경과 시간까지 표시. SOL은 고정값 |
| 8 | 낮밤 순환, 네 가지 조명, 먼지와 먼지 폭풍 | △ | 네 조명은 잘 바뀌지만 시간이 흐르지 않음. 먼지 입자가 네모 |
| 9 | 여러 지점을 자동으로 도는 가이드 미션과 해설 | ○ | 다섯 지점을 끝까지 자동으로 완주. 일시정지·건너뛰기 있음 |
| 10 | 성능, 모바일, 실제 제원, 단순화 표시 | △ | 50 fps, 모바일 기본 화면 좋음. "1× Real"이 실제의 10배, LOD 없음 |
스크린샷
총평
8.0 / 10. 열 가지 요구사항이 담긴 긴 프롬프트를 한 번에, 오류 없이, 버튼 하나 빠짐없이 동작하는 결과물로 만들었습니다. A* AutoNav, 다섯 지점 가이드 미션, 실제 지명과 정확한 로버 제원, "모의 데이터" 표시까지, 지난주 Hydrogen보다 확실히 한 단계 위입니다. 모바일 기본 화면도 이번에는 잘 챙겼습니다.
하지만 "NASA/JPL 스타일"이라는 목표에는 한 걸음 못 미칩니다. Navcam은 로봇 팔에 가려 쓸 수 없고, PIXL과 SHERLOC은 팔을 대지 않고 7 m 밖에서 측정합니다. AutoNav는 경로를 다시 계산하지 않고, "1× Real"은 실제의 10배입니다. 둘 다 직접 한 번만 눌러 봤으면 찾을 수 있는 문제입니다. 결과물은 인상적인 완성품에 가깝지만, 과학적인 디테일은 한 번 더 손봐야 합니다.
프롬프트
테스트에 사용한 프롬프트입니다. 다른 모델에도 그대로 붙여 넣어 비교해 보실 수 있습니다.
Build a stunning, fully interactive 3D Mars Perseverance Rover simulator that runs directly in a web browser.

**Objective:** Create a scientifically informed, visually impressive NASA/JPL-style Mars exploration simulator using Three.js, WebGL, HTML, CSS, and JavaScript.

Reference:
https://en.wikipedia.org/wiki/Perseverance_(rover)

### Requirements

1. **Mars Environment**
   - Render a realistic 3D Martian landscape inspired by Jezero Crater.
   - Include rocky terrain, sand dunes, craters, mountains, and geological formations.
   - Use realistic Martian surface colors, atmospheric haze, sunlight, and shadows.
   - Generate detailed terrain procedurally without requiring external terrain assets.

2. **Perseverance Rover**
   - Build a recognizable, detailed 3D model of NASA's Perseverance rover.
   - Include its six wheels, rocker-bogie suspension, robotic arm, camera mast, antennas, and scientific instruments.
   - Animate wheel rotation, suspension movement, and steering realistically.
   - Approximate the rover's actual dimensions and mechanical configuration.

3. **Interactive Rover Driving**
   - Allow users to drive the rover using WASD or arrow keys.
   - Include forward, reverse, left, right, and stop controls.
   - Make the wheels respond realistically to uneven terrain.
   - Prevent the rover from passing through large rocks or unrealistic slopes.
   - Display rover speed, heading, distance traveled, and estimated wheel slippage.

4. **Camera System**
   - Provide multiple selectable camera views:
     - Third-person chase camera
     - Front navigation camera
     - Rover mast camera
     - Top-down orbital view
     - Free-roaming cinematic camera
   - Support mouse rotation, zoom, and panning.
   - Smoothly transition between camera modes.

5. **Autonomous Navigation**
   - Include an interactive "AutoNav" mode inspired by Perseverance's actual autonomous navigation capabilities.
   - Allow users to click a destination on the Martian surface.
   - Automatically calculate a path around rocks, obstacles, and hazardous terrain.
   - Display the planned route as a visible 3D overlay.
   - Show how the rover adjusts its route when encountering obstacles.
   - Clearly distinguish the simplified simulation from NASA's actual AutoNav implementation.

6. **Scientific Exploration**
   - Let users select and investigate geological targets.
   - Animate the robotic arm positioning itself toward selected rocks.
   - Simulate scientific observations using instruments such as SuperCam, PIXL, and SHERLOC.
   - Display educational information about possible mineral compositions and ancient Martian environments.
   - Label all generated scientific readings as simulated, not actual NASA measurements.

7. **Mission Control Dashboard**
   - Design a professional NASA/JPL-inspired mission control interface.
   - Display rover status, speed, coordinates, heading, power estimates, terrain slope, and mission elapsed time.
   - Include an interactive minimap showing the rover's current position and traveled route.
   - Provide buttons for camera modes, manual driving, AutoNav, scientific scanning, and resetting the simulation.
   - Include a live FPS counter.

8. **Mars Environmental Effects**
   - Implement a realistic Martian day/night lighting cycle.
   - Provide controls for sunrise, midday, sunset, and nighttime.
   - Add atmospheric dust and optional dust-storm effects.
   - Simulate realistic changes in visibility and lighting.

9. **Guided Mission Mode**
   - Include a guided exploration mission with several waypoints.
   - Let the rover autonomously travel between geological targets.
   - Animate scientific inspections at selected locations.
   - Display educational commentary explaining the mission and scientific objectives.

10. **Performance and Scientific Accuracy**
   - Optimize the simulation for smooth performance on modern desktop browsers, including Apple Silicon Macs.
   - Use efficient geometries, instancing, and level-of-detail techniques where appropriate.
   - Ensure all buttons and interactive controls actually work.
   - Make the interface responsive on desktop and mobile devices.
   - Use accurate NASA rover specifications whenever possible.
   - Clearly identify simplified physics, estimated values, and fictional terrain.

### Technical Requirements

- Deliver the entire working application as ONE self-contained HTML file.
- Use Three.js through a CDN, but do not require external 3D models, texture files, API keys, or backend services.
- Generate the rover geometry, terrain, rocks, and textures programmatically.
- Use real 3D geometry rather than a 2D illustration or prerecorded animation.
- Include all CSS and JavaScript inside the HTML file.
- The simulator must work immediately when opened in a modern browser with internet access to load Three.js.
- Do not provide pseudocode or incomplete examples.
- Implement every major feature rather than displaying nonfunctional placeholder buttons.
- Test and correct the implementation as thoroughly as your execution environment allows.
- If direct browser testing is unavailable, explicitly acknowledge that limitation.
- Prioritize a working, visually impressive simulator over unnecessary complexity.

### Final Deliverable

Produce a complete interactive 3D Mars Perseverance Rover simulator with a polished NASA/JPL mission control interface, realistic animated rover, procedurally generated Martian landscape, manual driving, autonomous navigation, multiple camera perspectives, and scientific exploration features.

Output the complete HTML source code, ready to save as `mars_perseverance_simulator.html` and open in a web browser.
파일
- mars_perseverance_rover_simulator.html — 결과물 (고치지 않은 원본, 바로 실행)
- prompt.txt — 프롬프트
결과물에 붙은 "MARS 2020", "NASA/JPL 스타일" 같은 이름과 표시는 Gemini가 정한 것입니다. 이 페이지와 시뮬레이터는 NASA나 JPL과 관련이 없습니다. 지형과 측정값은 모두 가상입니다.